什么是捷联惯导 捷联惯导是什么意思
-
什么,是,捷联,惯导,是什么,意思,在,卫星,信号,

- 世界历史故事-小虎历史故事网
- 2026-09-30 01:20
- 小虎历史故事网
什么是捷联惯导 捷联惯导是什么意思 ,对于想了解历史故事的朋友们来说,什么是捷联惯导 捷联惯导是什么意思是一个非常想了解的问题,下面小编就带领大家看看这个问题。
在卫星信号可能被屏蔽的深海,在电磁环境复杂的战场,甚至在手机GPS失效的隧道与楼宇之间,有一种导航技术始终在沉默而坚定地工作,它不依赖任何外部信号,仅凭自身的“感觉”就能知晓方位、姿态与速度。这就是惯性导航,而其中占据主流地位的现代形态,便是捷联惯性导航系统(Strap-down Inertial Navigation System, SINS)。那么,究竟什么是捷联惯导?简单来说,它是一种将陀螺仪和加速度计等惯性传感器直接“捆绑”在运动载体(如飞机、导弹、船舶)上,通过高速计算机构建一个虚拟的“数学平台”,来实时解算载体全方位运动信息的自主导航技术。它如同一个内置的“数字罗盘”与“直觉感官”,让机器拥有了不依赖外界的空间感知能力。本文将深入解析这一神秘技术的核心原理、独特优势、关键技术挑战以及其广泛的应用前景。
正文
一、 核心定义:从“实体平台”到“数学平台”的跃迁
要理解捷联惯导,首先要了解它的前身——平台式惯性导航系统。传统平台式系统拥有一个精密的实体机械平台,通过复杂的伺服机构使陀螺仪和加速度计始终稳定在惯性空间或指向特定的导航坐标系(如东北天方向)。这个物理平台隔离了载体的晃动与旋转,为测量提供了一个稳定的基准,但代价是系统结构异常复杂、体积庞大、成本高昂且维护困难。
捷联惯导则完成了一次革命性的简化。它摒弃了沉重的机械平台,直接将陀螺仪和加速度计固联在载体的机体上,与载体“同呼吸、共命运”。载体如何翻滚、俯仰、偏航,这些传感器就如何运动。那么,失去了稳定平台,如何知道加速度的方向呢?答案在于“数学平台”。高速导航计算机根据陀螺仪实时测得的载体角运动信息,通过复杂的算法(如四元数法、方向余弦法)实时计算并维持一个存在于软件中的虚拟坐标系——这就是“数学平台”。所有加速度计测得的、沿着混乱载体轴向的数据,都被这个“数学平台”瞬间转换到统一的导航坐标系中,进而解算出速度、位置和姿态。这种从“硬件稳定”到“软件解算”的范式转换,是捷联技术的灵魂所在。
二、 系统构成:感知、计算与输出的精密协作
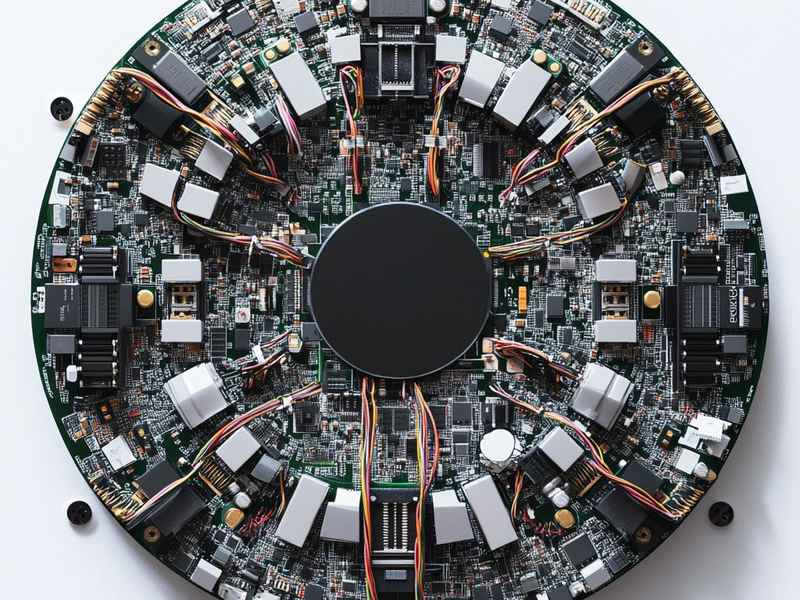
一套完整的捷联惯导系统,其硬件核心主要包括三大部分。首先是惯性测量单元(IMU),它集成了三个正交安装的陀螺仪和三个正交安装的加速度计,分别用于测量载体三个轴向的角速度和线加速度。陀螺仪如同系统的“内耳”,感知旋转;加速度计则是“肌肉传感器”,感知加减速运动。
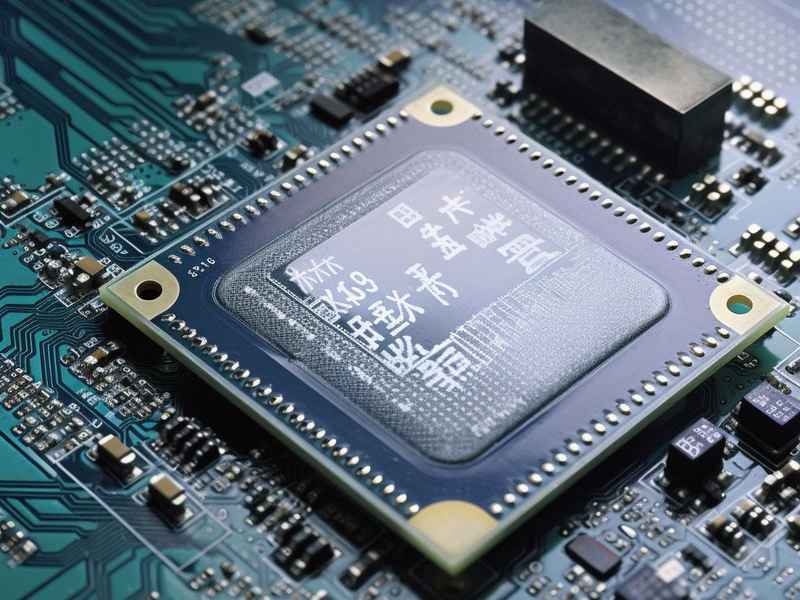
其次是导航计算机,它是系统的大脑。其性能直接决定了导航精度与更新速率。它需要以极高的频率(通常可达数百甚至数千赫兹)执行以下任务:采集IMU的原始数据、进行误差补偿(如补偿温度漂移、标度因数误差等)、运行姿态更新算法(维护“数学平台”)、进行坐标转换、最后积分计算出速度、位置和精确的姿态角(俯仰、横滚、航向)。这个过程计算量巨大,对处理器的实时计算能力要求极高。
最后是输入输出接口与相关软件。系统需要接收初始对准信息(如GPS提供的初始位置和航向),并将解算出的导航参数(位置、速度、姿态)实时输出给飞控系统、显示设备或其他组合导航系统。软件算法,特别是误差补偿和滤波算法(如卡尔曼滤波),是提升系统精度的关键,它们能有效抑制噪声和分离出有用的信号。
三、 工作原理:数据流的“奇幻漂流”
捷联惯导的工作流程是一场始于微末测量、终于宏观状态的“数据奇幻漂流”。旅程的起点是IMU的原始输出:陀螺仪给出微小的角增量脉冲,加速度计给出微小的速度增量脉冲。这些数据首先在计算机中进行误差补偿,剔除传感器自身的缺陷和干扰。
紧接着进入最核心的姿态更新环节。计算机利用补偿后的角增量,通过四元数微分方程等算法,实时更新描述载体坐标系与导航坐标系之间关系的“姿态矩阵”。这个动态更新的矩阵,就是“数学平台”的数学表征。随后,补偿后的速度增量被这个姿态矩阵从载体坐标系变换到导航坐标系,得到在东北天等方向上的真实加速度分量。
最后是导航解算。对导航坐标系下的加速度进行一次积分,得到速度;进行二次积分,便得到位置变化量,结合初始位置即可得到实时地理位置。从不断更新的姿态矩阵中,可以随时提取出载体的俯仰角、横滚角和航向角。整个过程形成一个闭环,以极高的频率周而复始,从而实现连续、自主的导航。
四、 显著优势:为何它能成为时代主流
捷联惯导的普及,源于其一系列压倒性的优势。首先是高可靠性。由于省去了活动部件繁多的机械平台,系统结构大幅简化,机械故障点减少,平均无故障时间显著延长。传感器易于实现冗余配置(例如安装多套IMU),进一步提升了系统的容错能力和生存性。
其次是体积小、重量轻、成本低。没有庞大的稳定平台框架和伺服机构,整个系统可以做得非常紧凑,功耗也更低,这使其能够被集成到导弹、无人机、智能弹药甚至智能手机和可穿戴设备中。制造成本和维护成本的降低,是其得以大规模和民用的重要前提。
第三是全姿态工作能力。实体机械平台存在框架锁定问题,当载体姿态变化过大时可能失去稳定跟踪能力。而捷联系统的“数学平台”在理论上没有运动范围限制,允许载体进行任意激烈的机动,如飞机的特技飞行或导弹的末端规避。第四是信息输出丰富。它不仅能提供位置和速度,还能直接输出高带宽的角速度和线加速度原始数据,以及精确的姿态信息,这些对于飞行控制、姿态稳定、图像稳定等应用至关重要。
五、 固有挑战与应对之道:误差的“幽灵”
捷联惯导并非完美无缺,它有一个与生俱来的“阿喀琉斯之踵”:误差随时间累积。无论是传感器微小的零位偏差,还是标度因数的不精确,在积分过程中都会被不断放大。就像一个蒙眼行走的人,即使每一步的偏差很小,走的时间越长,距离真实位置就越远。
传感器直接承受载体的振动、冲击和温度变化,工作环境更为恶劣,这对其精度和稳定性提出了严峻挑战。在算法层面,当载体存在高频振动或剧烈机动时,计算中还会产生圆锥误差、划桨误差和涡卷误差等不可忽视的算法误差,必须通过精巧的算法设计进行补偿。
为了应对这些挑战,技术发展沿着两个主要方向前进。一是提升硬件性能。采用激光陀螺、光纤陀螺等光学陀螺,以及MEMS(微机电系统)惯性传感器,它们比传统的机械陀螺具有更高的精度、更好的稳定性和更强的环境适应性。二是发展组合导航技术。将捷联惯导与GPS、北斗等卫星导航,以及天文导航、地形匹配、视觉导航等进行融合,利用卡尔曼滤波等算法,用外部信息周期性地校正惯导的累积误差,形成优势互补,实现长时间、高精度的导航。这种“INS/GNSS”组合模式已成为当今高精度导航的标准配置。
六、 广阔应用:从国之重器到日常科技
凭借其自主性、隐蔽性和高动态性能,捷联惯导已成为现代国防与高端科技的基石。在军事领域,它是战术导弹、制导、战机、舰艇和装甲车辆的核心导航设备,确保在强对抗、无卫星信号的环境下仍能精确打击与机动。在航空航天领域,从运载火箭的起飞段(此时GPS信号可能不稳定),到卫星的姿态控制,再到载人飞船的应急返回(如阿波罗13号任务中的关键角色),都离不开它的身影。
在民用领域,其应用正日益深入。高级别的自动驾驶汽车依靠它与GNSS、激光雷达融合,实现车道级定位;无人机依赖它进行稳定的姿态控制和自主飞行;海洋勘探船用它进行高精度定位和姿态测量;甚至在我们手中的智能手机和VR设备里,也集成了微型的MEMS捷联惯导模块,用于实现计步、屏幕旋转和动作捕捉。可以说,它正从高端装备悄然走入寻常生活,成为智能时代不可或缺的感知器官。
无形之锚,定鼎时空
捷联惯性导航系统,这个将精密传感器、强大算力与深邃算法融为一体的科技结晶,本质上是在为机器赋予一种内在的“方向感”和“时空感”。它不依赖星辰,不仰仗电波,仅凭对自身每一丝微小运动的敏锐感知与缜密推算,便在纷繁复杂的动态世界中建立起确定的坐标。从宏观的战略威慑平台到微观的消费电子芯片,其形态在变,但其核心价值不变:在任何时间、任何地点、任何环境下,提供可靠、连续、自主的导航基准。它是航行器在信息迷雾中的“无形之锚”,是智能体探索未知世界的“内在灯塔”。随着传感器技术与人工智能算法的不断突破,这颗“自主感知之心”必将跳动得更加精准、强劲,继续在人类拓展疆界的征程中,扮演无可替代的关键角色。
以上是关于什么是捷联惯导 捷联惯导是什么意思的介绍,希望对想了解历史故事的朋友们有所帮助。
本文标题:什么是捷联惯导 捷联惯导是什么意思;本文链接:https://gazx.sd.cn/sjgs/597723.html。
猜你喜欢
- 什么是捷联惯导系统;捷联惯导是什么意思 2026-09-30
- 什么是截留(什么是截留疏导) 2026-09-30
- 什么是名人故事 - 什么是名人故事作文 2026-09-30
- 什么是历史成语故事;什么是历史成语故事呢 2026-09-30
- 什么是历史人物故事,什么是历史人物故事简短 2026-09-30
- 什么是世界文明史;什么是世界文明史的开端 2026-09-30
- 什么是世界历史形成和发展的基础;世界历史形成和发展的基础是生产方式的发展 2026-09-30
- 什么是世界历史名人故事作文 - 什么是世界历史名人故事作文素材 2026-09-30
- 什么是世界历史名人故事书;什么是世界历史名人故事书籍 2026-09-30
- 什么是世界历史名人故事之一(什么是世界历史名人故事之一呢) 2026-09-30